01Edge AI · Bitirme tezi · İki kişilik ekip
Yapay zekâ destekliarama-kurtarmasistemi
Havadaki bir kameradan operatörün ekranına: sahada denenmiş, çalışan bir insan tespit sistemi.
- Uçta çıkarım
- Jetson Nano · TensorRT FP16
- Seçilen model (doğrulama)
- YOLOv11 · mAP@0.5 0.8694
- Operatöre akış
- DeepStream · RTSP
- Saha testi
- Gazi Üniversitesi yerleşkesi
Katkım
Sistem; araştırmadan malzeme tedarikine, sponsorluktan montaja kadar baştan sona iki kişilik bir ekiple geliştirildi. Bilgisayarlı görü, veri seti ve model geliştirme, eğitim ve değerlendirme, kamera seçimi ve Jetson üzerindeki uç yapay zekâ hattı benim birincil sorumluluğumdaydı. Proje, Gazi Üniversitesi BAP desteğiyle yürütüldü ve tamamlandı.
01Problem
Havadan bir insanı bulmak.
Arama-kurtarmada zaman kritiktir ve bir drone geniş bir alanı kısa sürede tarayabilir. Ama yükseldikçe insan, karenin küçük bir parçasına dönüşür. İrtifa, arka plan ve görünürlük sürekli değişir; kişi kısmen gizlenmiş ya da kadrajın kenarında olabilir.
Sistem karar vermez. Aday kişileri görüntü üzerinde işaretler; teyit operatöründür. Amaç, operatörün videoyu tek başına tarama yükünü azaltmak.
02Sistem
Uçuş ve algılama, bilerek ayrı.
İki yol, tek bir yer istasyonu.
Uçuş
- RC kumanda · RTH ve otomatik kalkış
- Pixhawk 6C · PX4
- Holybro X500 V2 gövde
Uçtaki yapay zekâ
- IMX477 kamera · 160° görüş
- Jetson Nano 4 GB
- YOLOv11 · TensorRT FP16 · DeepStream
Yer istasyonu
- QGroundControl · telemetri
- Operatör teyidi
- RTSP istemcisi · tespitli canlı görüntü

Uçuş, Pixhawk 6C uçuş kontrolcüsüyle RC kumandadan yönetilir; eve dönüş (RTH) ve otomatik kalkış gibi güvenlik işlevleri uçuşu yarı otonom hâle getirir. Görüntü işleme ayrı bir birimde, Jetson Nano üzerinde çalışır. İkisi arasında komut veya kontrol sinyali yoktur; yapay zekâ yalnızca bilgi üretir ve operatörün kararını destekler.
03Model
Aynı veri, iki model.
Jetson Nano’da hangi model çalışmalı?
SARD ve WiSARD veri setlerinden derlenen PROJE veri setinde YOLOv8 ve YOLOv11, aynı veri bölünmeleri ve benzer eğitim prosedürleriyle karşılaştırıldı: ön-eğitimli ağırlıklar, 640×640 girdi, 100 epoch, Google Colab Pro.
Veri kararı: hacim değil, öğreticilik
WiSARD kareleri 4096×2160’a varan çözünürlüklerde; eğitimde ise 640×640’a indirgeniyor. İnsanın bu küçültmeden sonra ayırt edilemeyecek kadar küçüleceği kareler kürasyonda bilinçli olarak elendi.
- YOLOv8
- YOLOv11 · seçilen
| Metrik | YOLOv8 | YOLOv11 | Fark | |
|---|---|---|---|---|
| Precision | 0.8997 | 0.9109 | +0.0112 | |
| Recall | 0.7953 | 0.8065 | +0.0112 | |
| mAP@0.5 | 0.8433 | 0.8694 | +0.0261 | |
| mAP@0.5:0.95 | 0.4013 | 0.4481 | +0.0468 | |
| 00.51 | ||||
Veri seti görüntülerinde tespitler
PROJE veri setinin iki kaynağından örnekler: kadrajın kenarında kalan, kısmen görünen ve çok küçük hedefler.
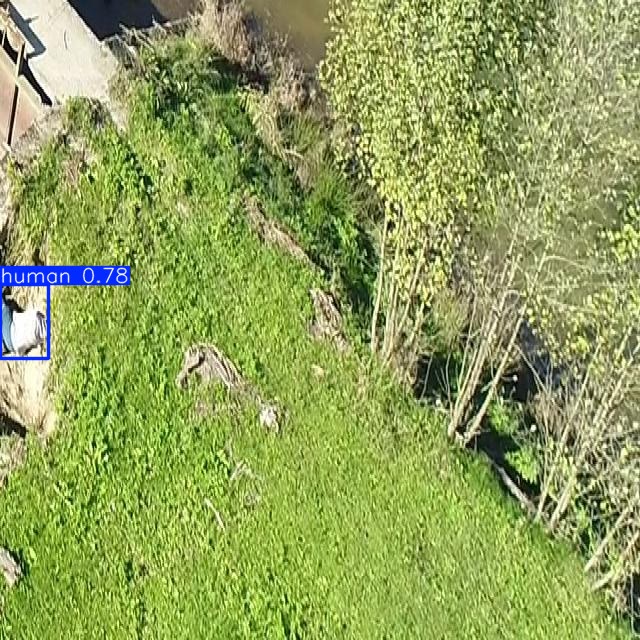
SARDBitki örtüsü arasında, kadrajın sol kenarında kısmen görünen bir kişi (0.78).
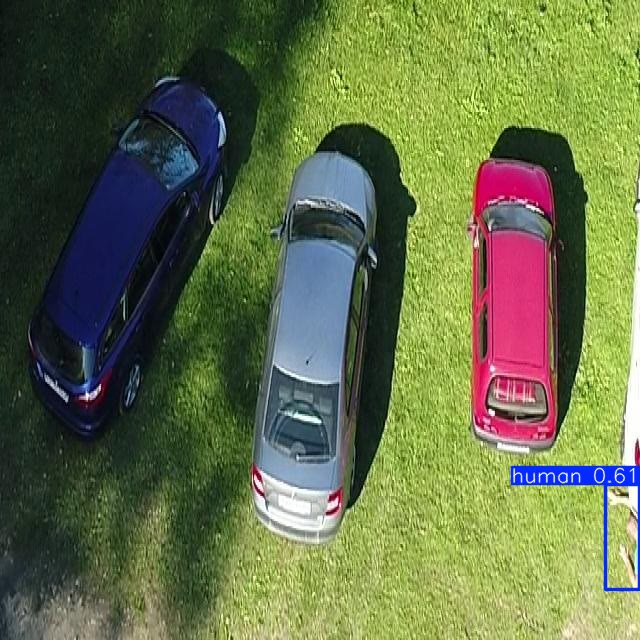
SARDPark halindeki araçların yanında, sağ kenarda kısmen görünen bir kişi (0.61).
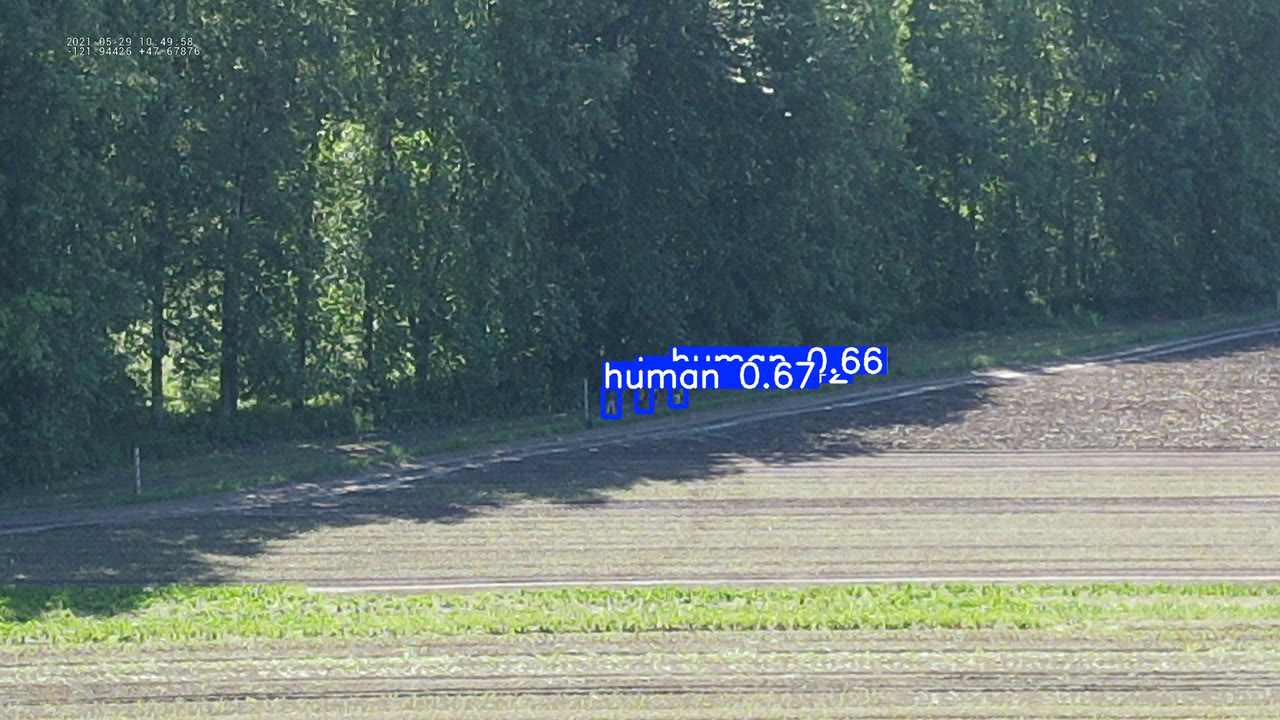
WiSARDAğaç hattının dibinde, kadrajın çok küçük bir bölümünü kaplayan üç kişi; üçü de işaretlenmiş.


Neden YOLOv11?
- 01
Daha isabetli kutular
En büyük fark, daha sıkı IoU eşiklerini kapsayan mAP@0.5:0.95’te: 0.4013’ten 0.4481’e. Kutular kişinin üzerine daha doğru oturuyor.
- 02
Daha az yanlış alarm
Karışıklık matrisinde arka planın insan sanıldığı durumlar 821’den 631’e indi.
- 03
Kaçırmalar benzer bantta
Kaçırılan insan örnekleri 1.487 ve 1.562 ile birbirine yakın kaldı. Seçimi belirleyen; precision, mAP ve kutu yerleşimi.
Jetson Nano’da kullanılmak üzere YOLOv11 (veri artırmalı) seçildi.
04İşlem hattı
Kareden operatöre.
Model bir kez hazırlanıp cihaza taşınır; her kare cihazda işlenip operatöre akar.
Hazırlık · bir kez
- EğitimPyTorch · Ultralytics · Google Colab Pro
- ONNXtaşınabilir model biçimi
- TensorRT FP16cihaza özel çıkarım motoru
Çalışma anı · Jetson Nano üzerinde, her kare için
- Kamera
nvarguscamerasrcIMX477 · CSI - Kare toplama
nvstreammuxçıkarım için gruplama - Çıkarım
nvinferYOLOv11 · TensorRT FP16 - Kutu + skor
nvdsosdgörüntüye bindirme - Kodlama
nvv4l2h264encdonanımda H.264 - Yayın
rtph264pay · RTSPağ üzerinden akış - Yer istasyonuRTSP istemcisi (ör. VLC) · operatör teyidi
05Saha
Gerçek uçuş, gerçek görüntü.
Sonuçlar sahada da karşılık buluyor mu?
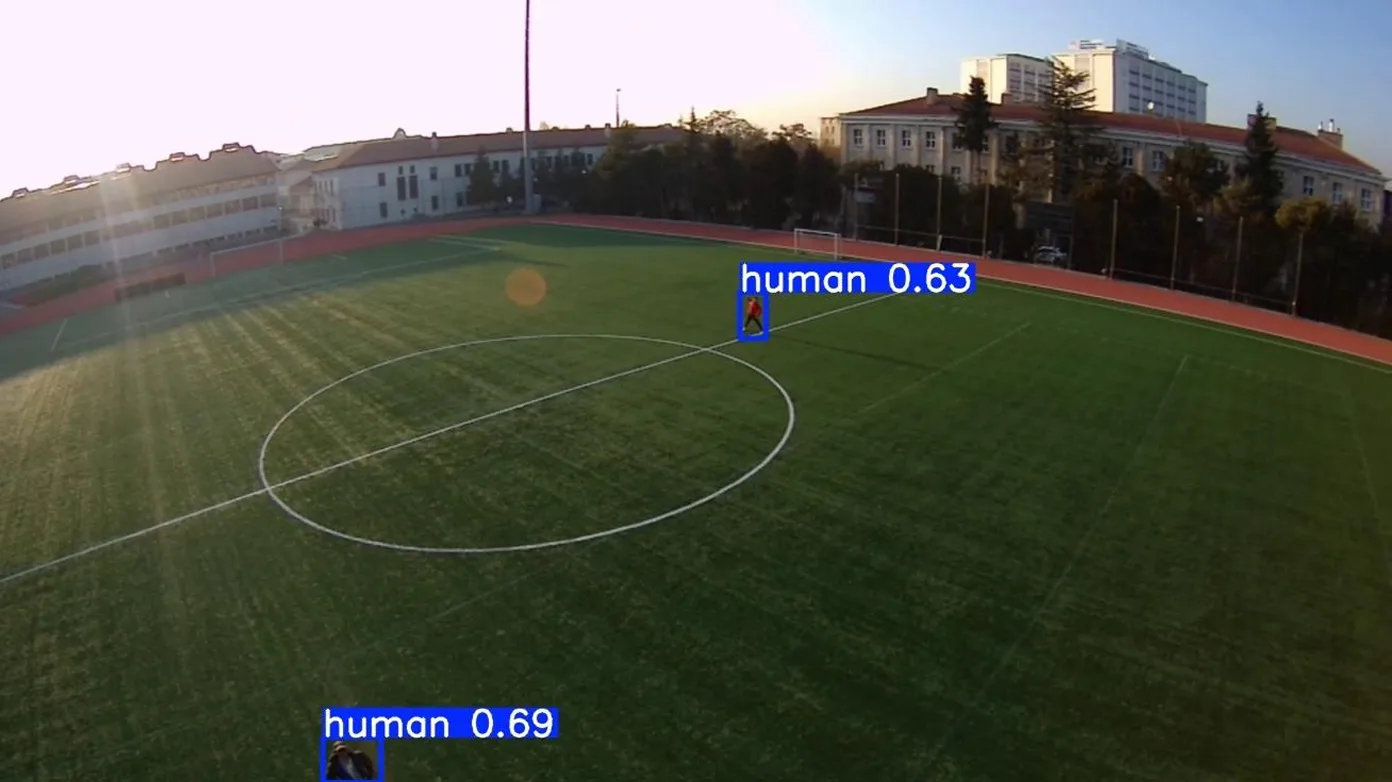
Orta irtifa, geniş açı: biri kadrajın alt kenarında iki kişi (0.63 · 0.69).
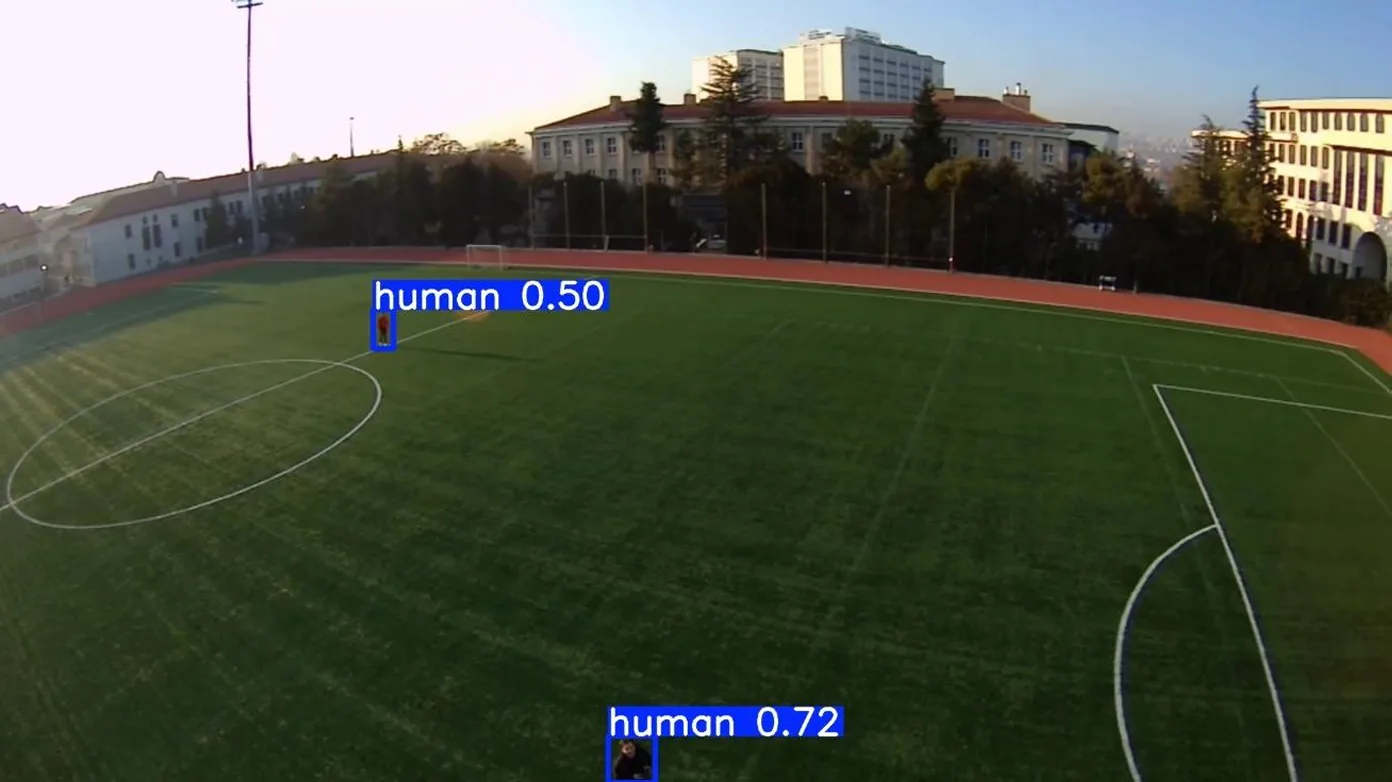
Farklı konum ve mesafe: iki kişi (0.50 · 0.72).
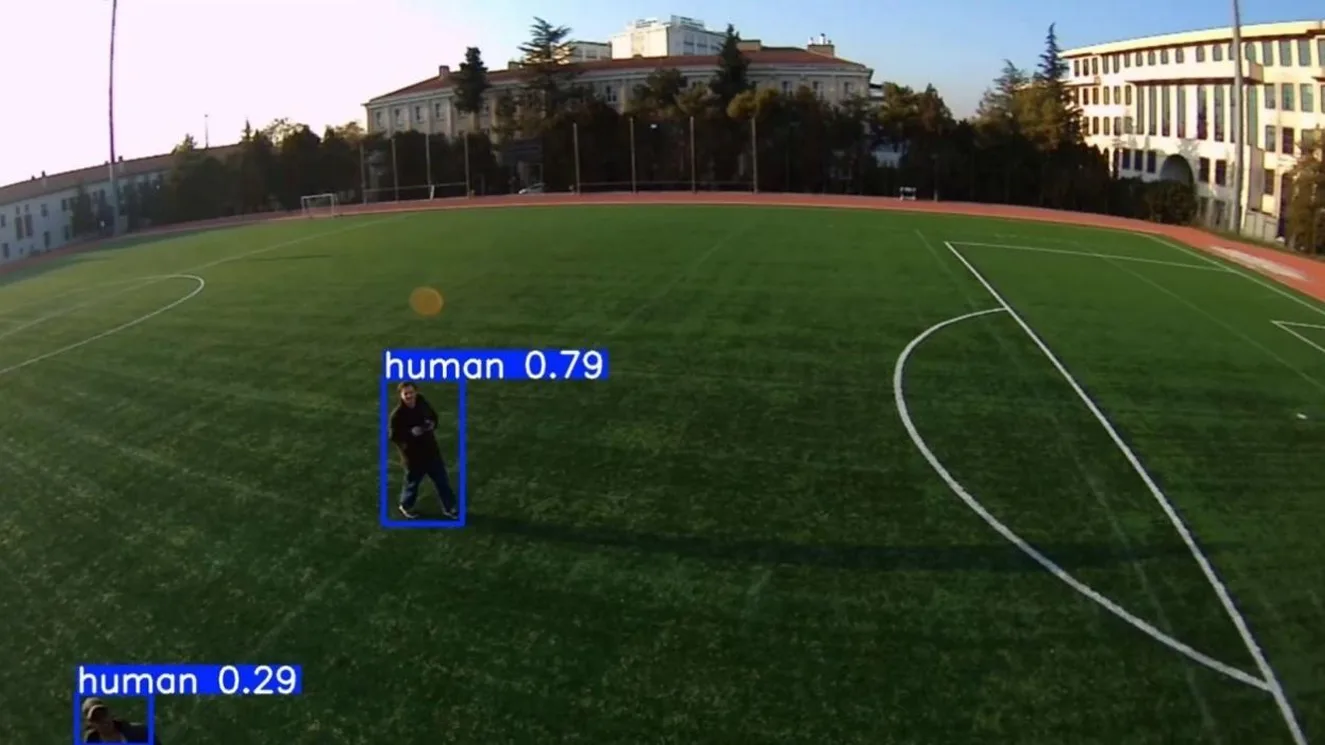
Kadrajın kenarında, kısmen görünen kişide güven skoru düşük kalıyor (0.79 · 0.29).
İlk saha testleri, gerekli izinler alınarak Gazi Üniversitesi yerleşkesindeki futbol sahasında yapıldı. Geniş ve açık alan, farklı irtifa–mesafe kombinasyonlarını güvenle denemeye izin verdi.
Hedefin karedeki boyutu belirgin biçimde değişse de model insan sınıfını tutarlı biçimde tespit etti; kadrajın kenarında kalan ve kısmen görünen kişiler dahil.
Saha doğrulaması nitel: görüntüler doğrudan gözlemle değerlendirildi. Sahada ölçülmüş recall, FPS veya gecikme değeri raporlanmadı.
06Sonuç
Bir modelden fazlası: çalışan bir sistem.
- 01
Veriden modele
İki açık veri setinden derlenen veri; aynı koşullarda iki mimarinin karşılaştırılması ve gerekçeli model seçimi.
- 02
Modelden cihaza
ONNX ve TensorRT FP16 ile Jetson Nano’da, DeepStream işlem hattının içinde çıkarım.
- 03
Cihazdan operatöre
Tespitlerin bindirildiği görüntünün RTSP ile yer istasyonuna akışı; uçuştan ayrı bir algılama hattı.
- 04
Laboratuvardan sahaya
Gerçek uçuş görüntüsüyle, yerleşkede nitel saha doğrulaması.
Lisans tezi · Gazi Üniversitesi Teknoloji Fakültesi · Gazi Üniversitesi BAP destekli · 2026 · Mohamedou Mohamedhen Vall ile ortak çalışma