05TÜBİTAK RUTE · Görüntü işleme
Balata kusursegmentasyonu.
Önce balatayı bul. Sonra yüzeyindeki ayrıntıyı. Bir görüntüyü, kusur maskeleri ve ölçüm çıktısıyla okunabilir hâle getiren iki aşamalı bir çalışma.
- Bağlam
- TÜBİTAK RUTE · Staj
- Görev
- Balata ve kusur segmentasyonu
- Kusur modeli
- YOLOv11l-seg
- Çıktı
- Leke · Çatlak · Kalınlık (px)
Katkım
Verileri etiketledim, modelleri eğitip değerlendirdim; balata çıkarımından kusur maskelerine ve sonuç görselleştirmesine kadar tüm akışı geliştirdim.
01Veri ve problem
Önce doğru bölge.
Balata, görüntünün yalnızca küçük bir bölümünü kaplıyor. Leke ve çatlak ise bu bölgenin içindeki daha küçük ayrıntılar.
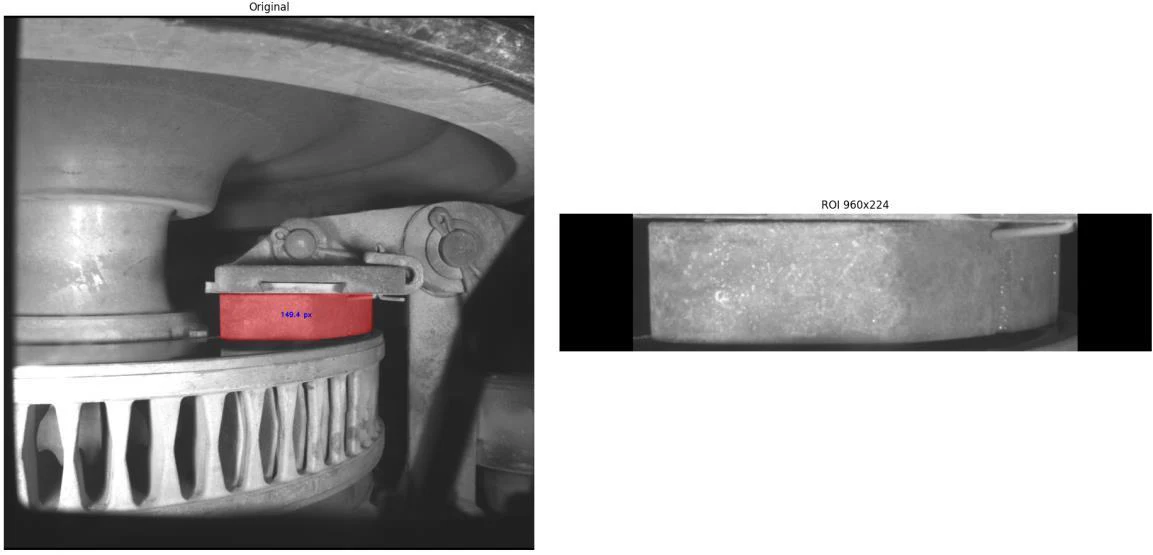
Balata ve kusur etiketlerini hazırladım. İlk modelle balata maskesini çıkarıp görüntüyü bu bölgeye kırptım; ikinci modelin girdisini bu ilgi bölgesinden oluşturdum.
02Sistemin akışı
İki model. Bir sonuç.
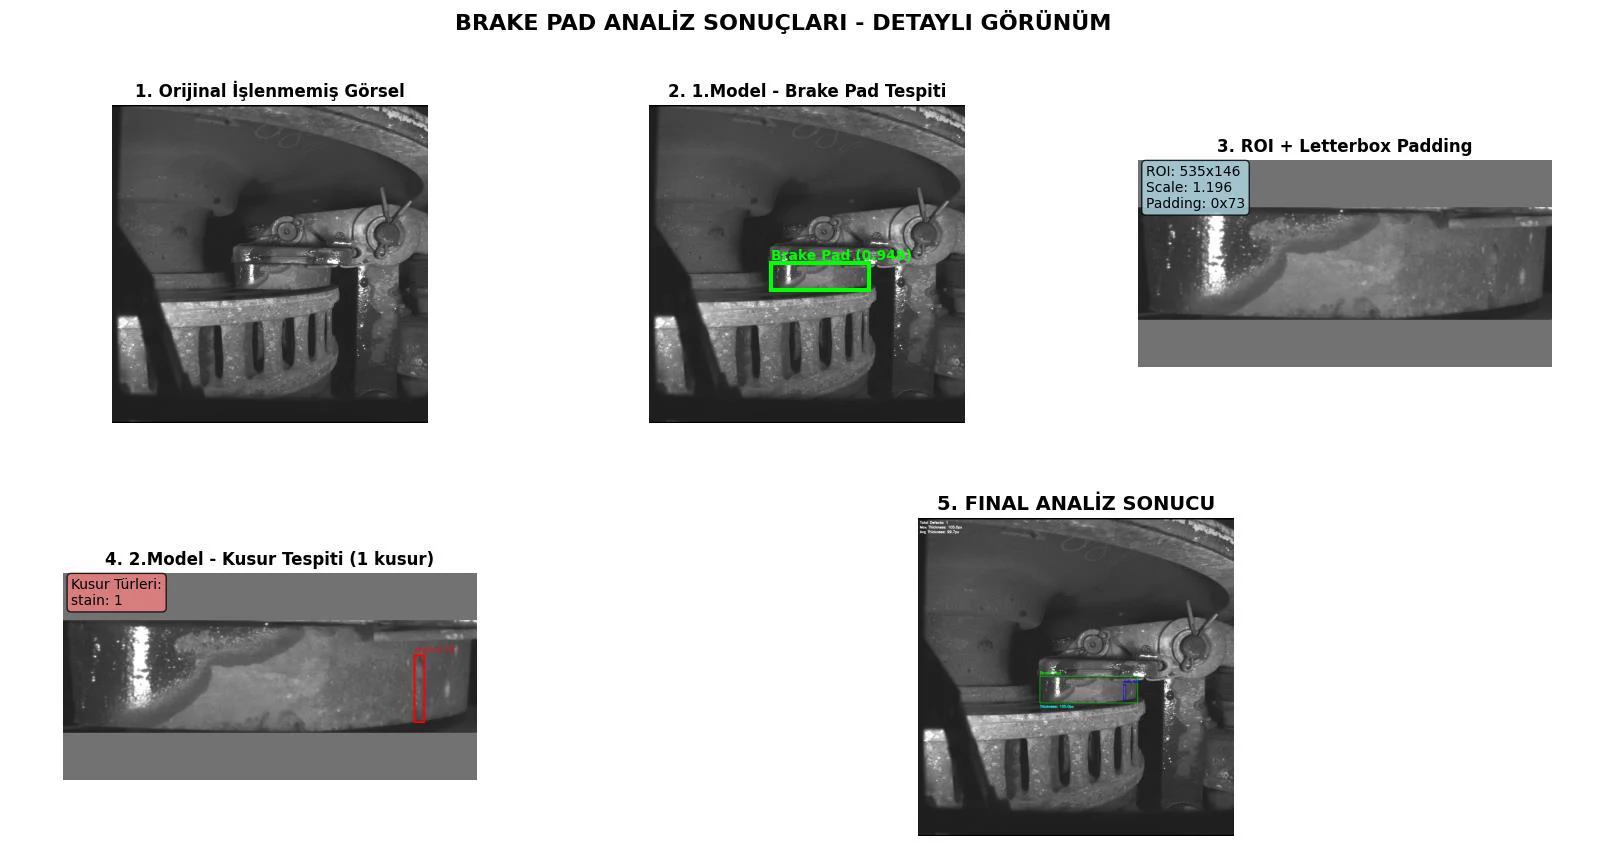
Balata maskesi hem kırpılacak bölgeyi hem de kalınlık hesabını besliyor. Kusur maskeleri yeniden orijinal görüntünün koordinatlarına taşınıyor.
01 · Görüntü — Analize giren orijinal kare.
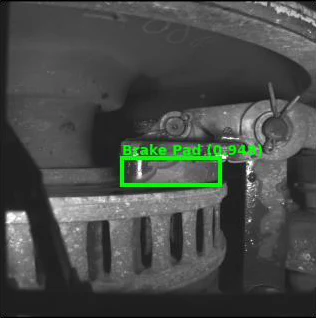
02 · Balata — İlk modelin işaretlediği balata bölgesi.
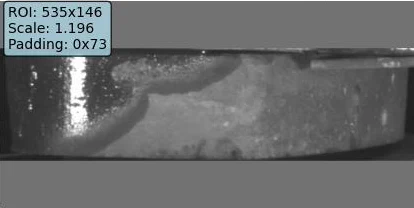
03 · ROI + Letterbox — Kırpılan bölge ve oranı koruyan dolgu; kaynak bilgi kutusu korunmuştur.
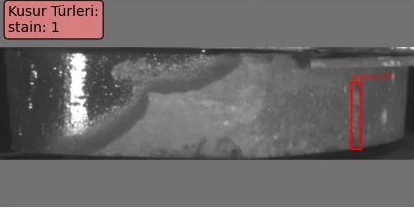
04 · Kusurlar — ROI üzerinde ikinci modelin leke tahmini.
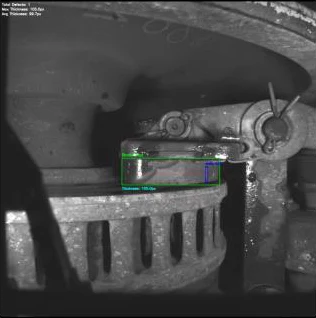
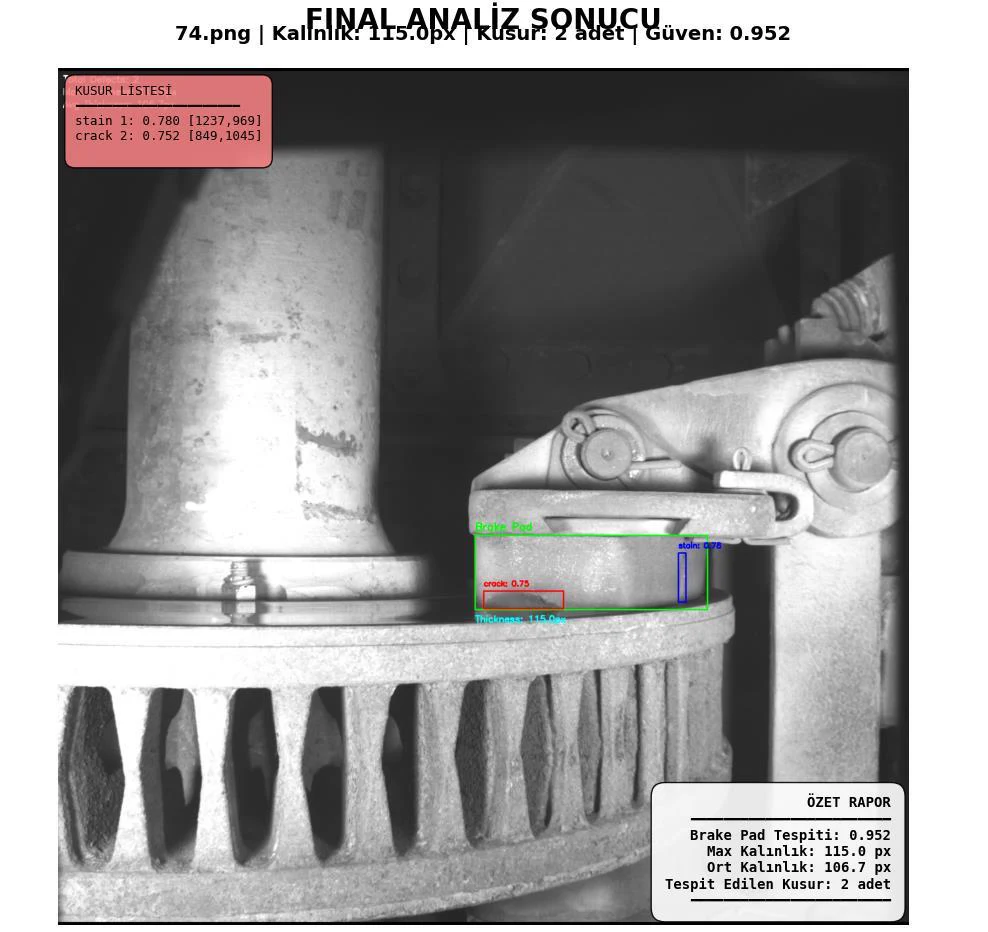
05 · Koordinatlar + Sonuç — Orijinal kareye geri taşınan işaretler ve nihai çıktı.
- GörüntüTam kare
- Balataİlk segmentasyon
- ROIMaskeden kırpma
- LetterboxOranı koruyan boyutlama
- KusurlarLeke ve çatlak maskeleri
- KoordinatlarTam kareye geri taşıma
- SonuçMaske + piksel ölçümü
03Modelin çıktısı
Yüzeydeki iki iz.
Leke ve çatlak, ayrı sınıflar olarak işaretleniyor. Modelin ne gördüğü, farklı balata örneklerinin üzerinde okunabiliyor.
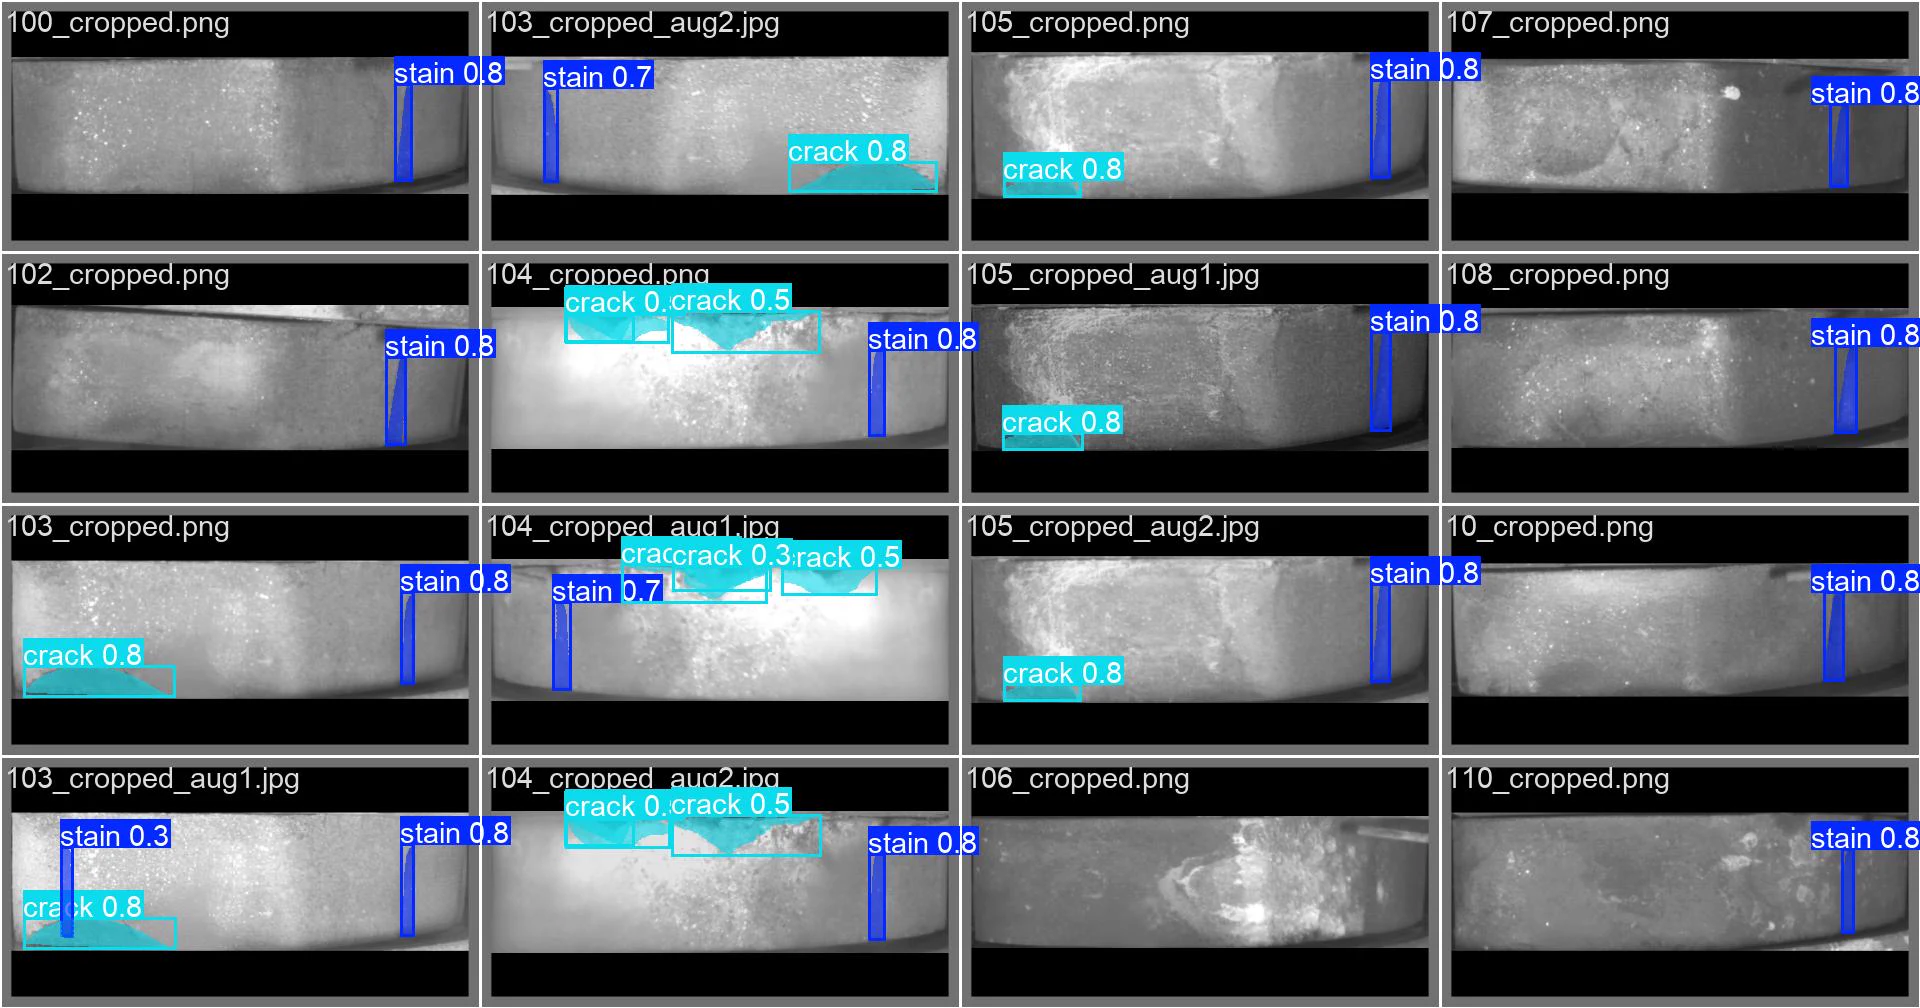
ROI kusur veri seti · Doğrulama bölümü · YOLOv11l-seg
- Mask mAP@0.5
- %90,83
- Mask mAP@0.5:0.95
- %57,93
Bu değerler yalnızca kusur segmentasyonu aşamasına aittir. Uçtan uca sistem veya bağımsız test sonucu değildir; raporda doğrulama görüntüsü sayısı belirtilmiyor. Veriyi önce bölüp sonra artırdım; aynı görüntünün tüm kopyaları aynı bölümde kaldı.
04Deneyler
Aynı problem, farklı ölçekler.
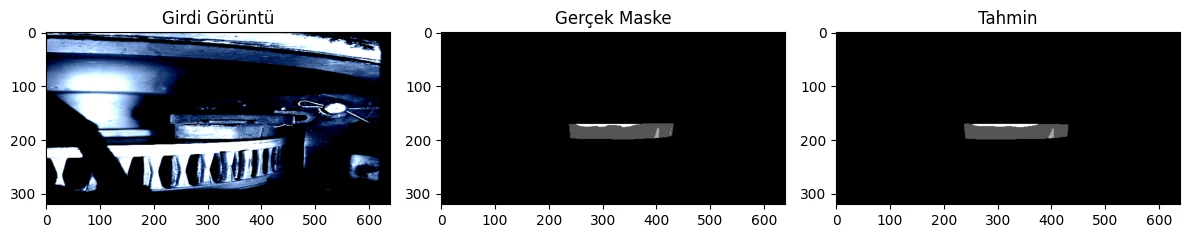
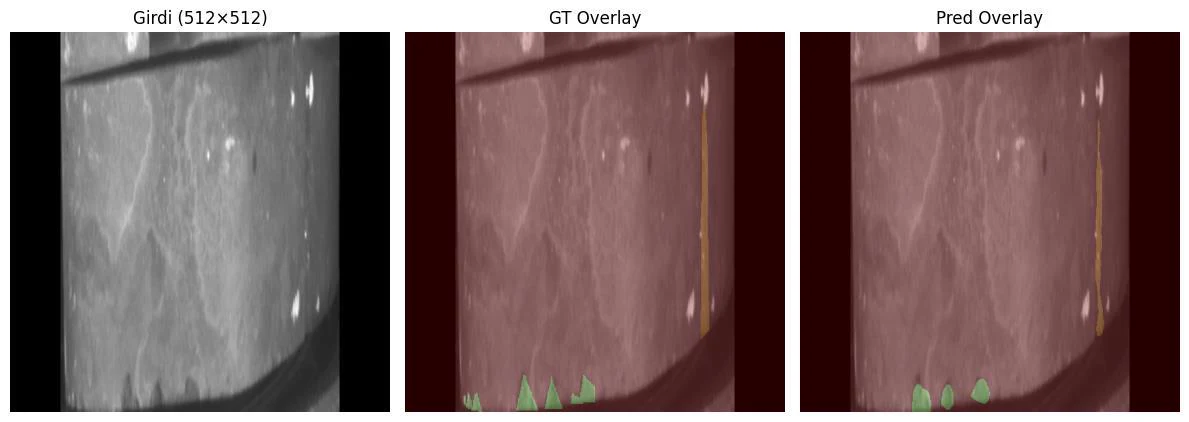
Son akışa giden süreçte tam görüntü ve kırpılmış bölge üzerinde farklı segmentasyon yaklaşımlarını denedim.
DeepLab
DeepLab ile tek aşamada tam görüntüden segmentasyonu araştırdım.
05Maskeden ölçüme
Sınırdan kalınlığa.
Balatanın maskesi yalnızca konumunu göstermiyor. Görüntü üzerindeki sınırdan piksel cinsinden bir kalınlık çıktısı da ürettim.
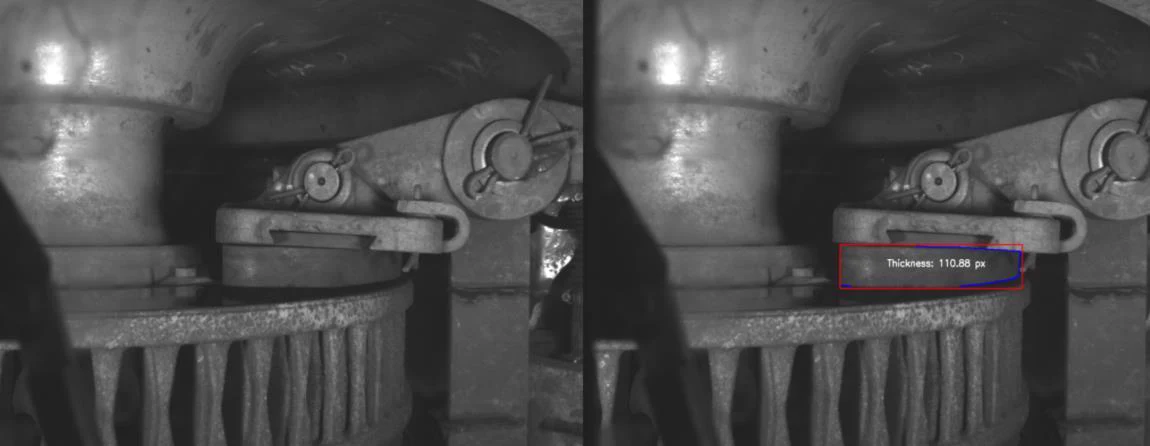
Piksel tabanlı prototip ölçümüdür. Fiziksel kalibrasyon, milimetre cinsinden ölçüm veya ölçüm doğruluğu iddiası içermez.
06Ortaya çıkan çalışma
Etiketten analiz çıktısına.
- 01
Veri hazırlığı
Balata ve kusur etiketlerinden eğitim girdisine uzanan hazırlık.
- 02
Model deneyleri
YOLO segmentasyonu, DeepLab ve SegFormer ile farklı yaklaşımların incelenmesi.
- 03
İki aşamalı akış
Balata maskesi, ROI çıkarımı, kusur analizi ve koordinat dönüşümleri.
- 04
Okunabilir sonuç
Kusur maskelerini ve piksel ölçümünü bir arada sunan görselleştirme.
Staj kapsamında geliştirilmiş bir görüntü işleme prototipi. Küçük kusurlar ve maske sınırları geliştirmeye açık; saha kullanımı veya bakım kararı doğrulaması bu vakanın kapsamı dışında.